2025-06
Robot Comedy Performance #2
ロボットによるスタンダップ・コメディ公演 · Creative Robotics Performance Stage(ロンドン)
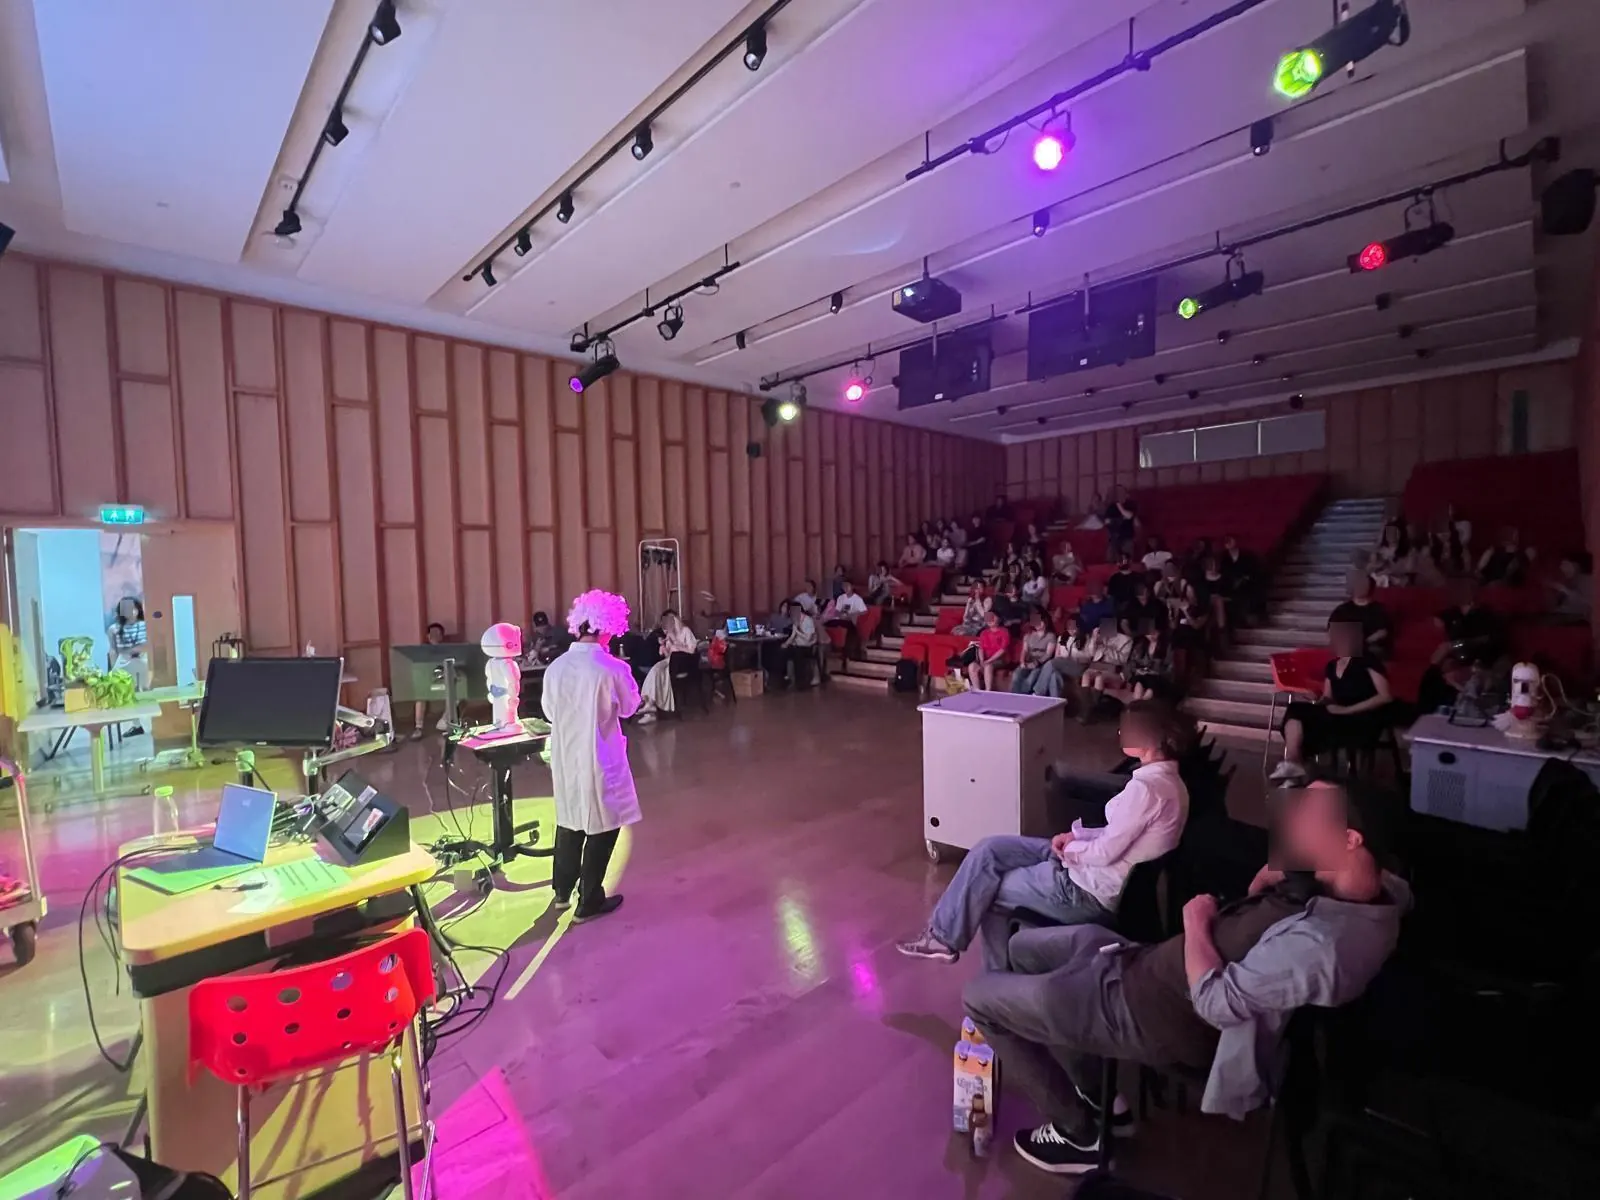
01Details
- 日付
- イベント
- Creative Robotics Performance Stage · UAL Creative Computing Institute
- 会場
- Peckham Road Lecture Theatre, University of the Arts London
- 観客
- 60名規模
- ペルソナ
- 3種(ニュートラル/イギリス風/日本風)qtComedian · Jackerbot · Hirobot
- モデル
- gpt-4o-mini
- プラットフォーム
- QTrobot (LuxAI) · ROS
- 追加要素
- 小道具、物語演出
02Stage
03Clips
客席からスマートフォンで撮影した記録を、舞台部分に切り抜いたもの。
04Personas
ニュートラル
qtComedian
創造的で賢く、かわいくて親しみやすい。ロボットの視点からのジョーク
ロボットであること
イギリス風
Jackerbot
ドライ、皮肉、自虐 · 道化と凡人
社会の不条理、気まずさ、天気 · “mate”, “cheers”, “bloody”, “chuffed”
日本風
Hirobot
語りと共同体に根ざした笑い · 道化と賢者
技術と伝統、家族、恋愛、日本社会の皮肉 · 日英の切り替え:“sugoi”, “yabai”, “maji de”
05Laughter, annotated
第2回の全発話を映像から手作業で注釈したデータ:いつ話したか、何人が笑ったか、どれだけ続いたか。
qtComedian
“Great!” — 聞き手がまだ話している途中で
Jackerbot
“Oh, personality? Mate.”
Hirobot
“Sugoi, right?”
- 笑いの強度
- 20秒以上笑いなし
- ロボットの発話
- 司会
棒の高さ:笑った人数(1–2人・3–4人・5人以上)。棒の幅:笑いの長さ。
06System
- 01
聞く
ロボットの音声認識が司会者の質問をテキストにする
- 02
返す
言語モデルがペルソナとして応答する(直近5往復を記憶)
- 03
読む
一文ごとに感情を判定する(text2emotion)
- 04
演じる
発話と同時に、画面の表情とジェスチャーを再生する
ペルソナのプロンプトは、芸人を8つの観点から捉える別のプロンプトで生成した:
- アーキタイプ
- アティテュード
- 好感度
- シャドウ
- 葛藤
- ステータス
- 自己認識
- 見た目
07Documentation
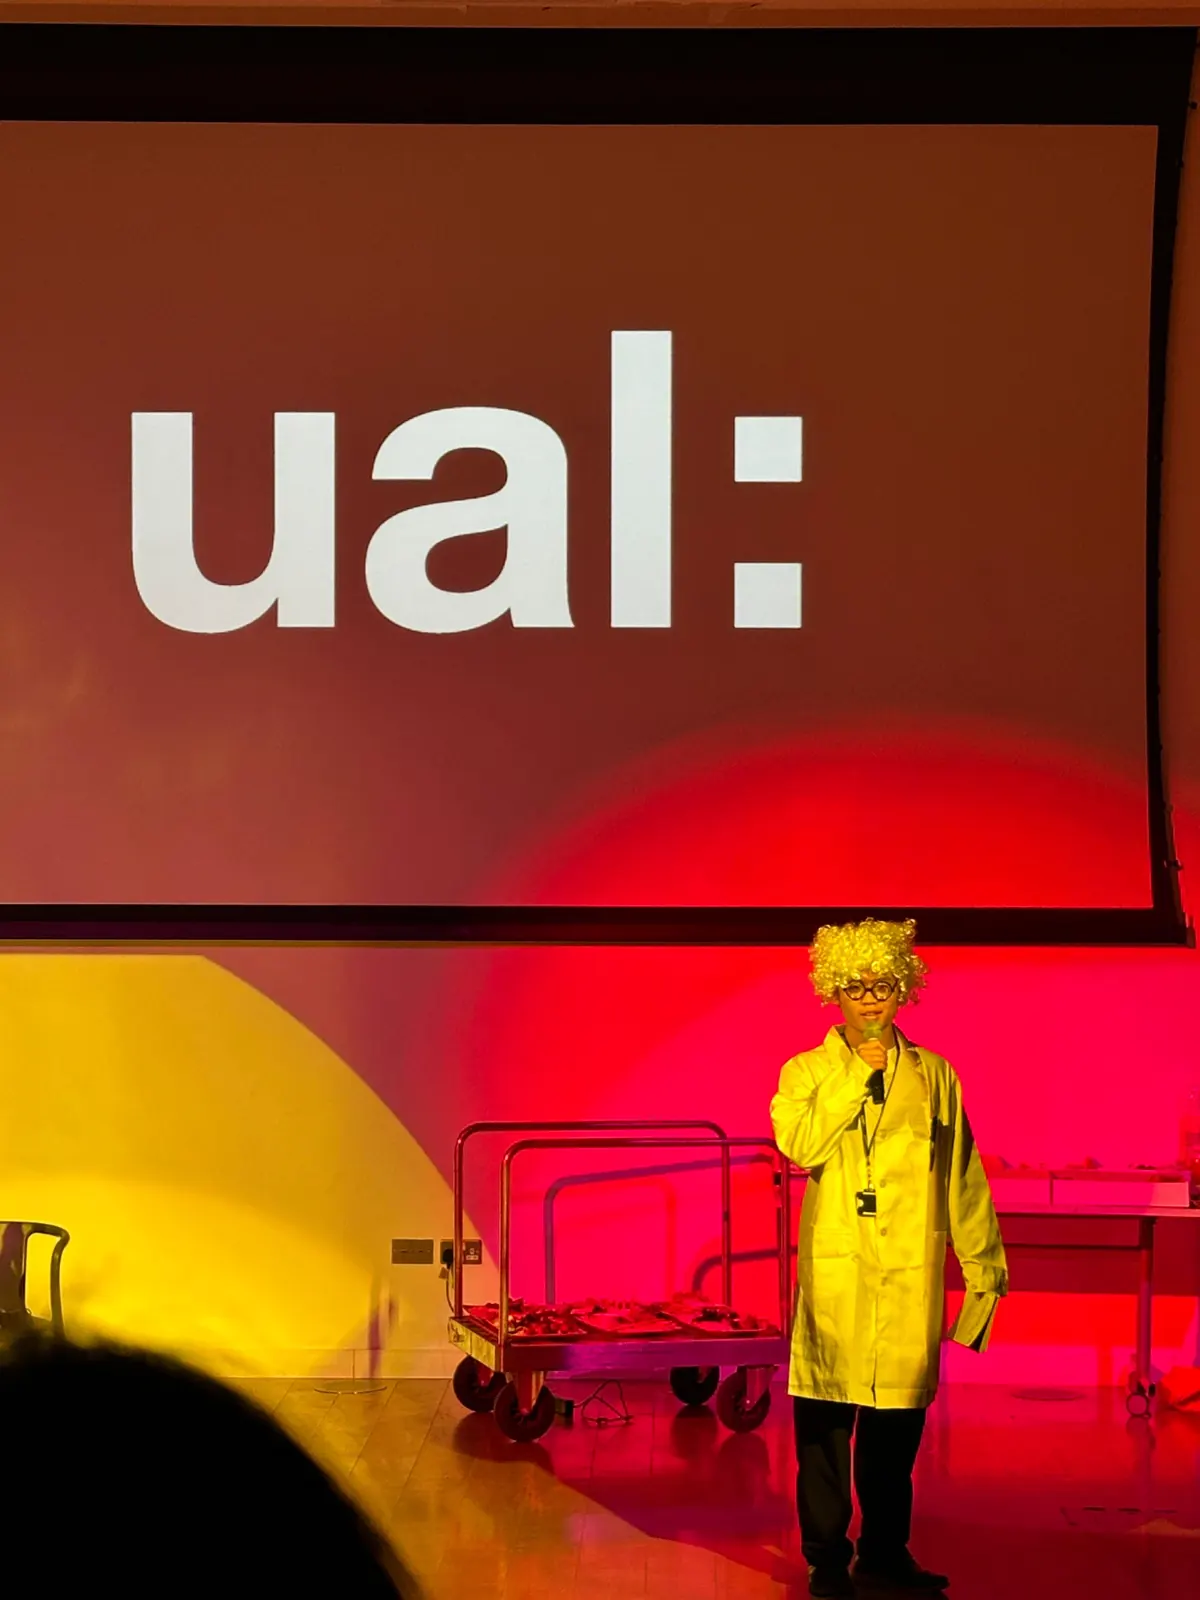
司会 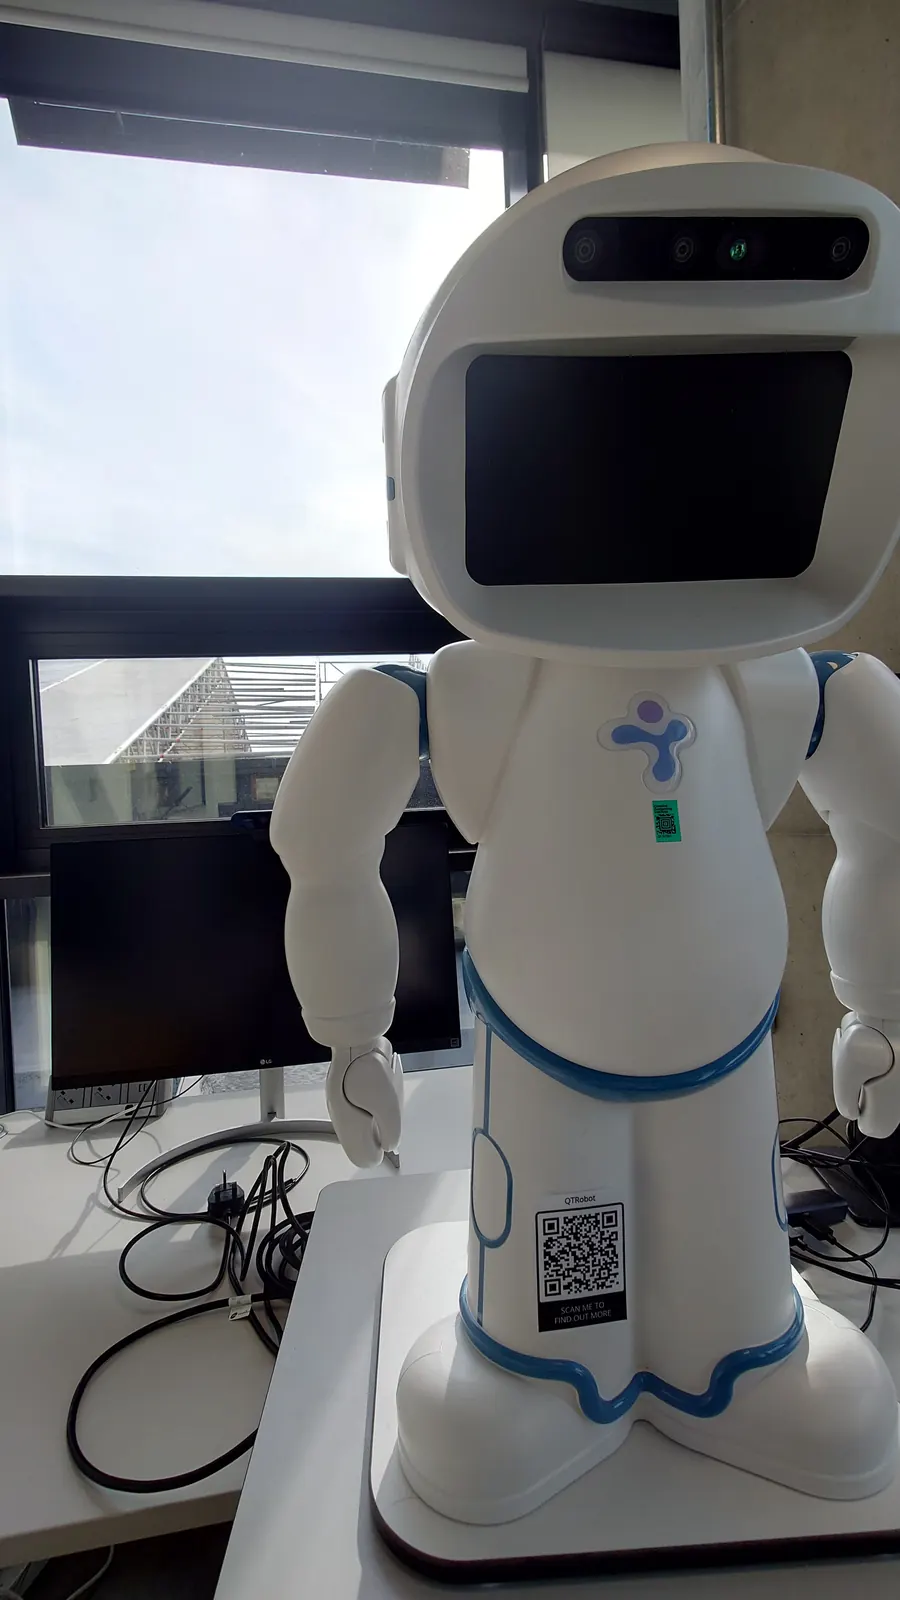
QTrobot 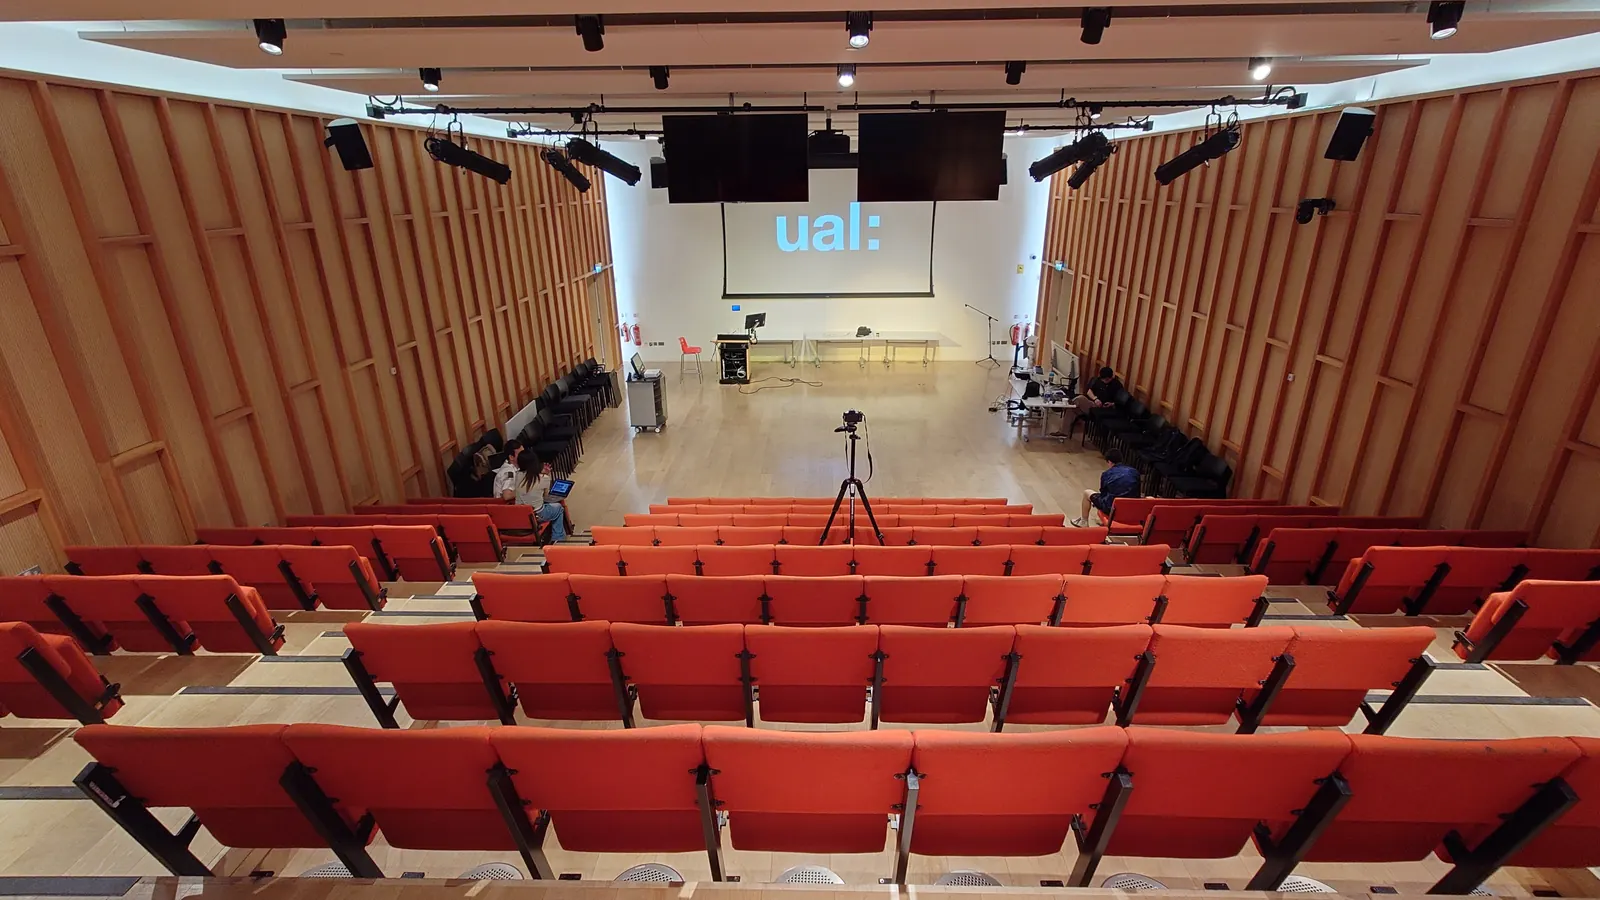
Peckham Road Lecture Theatre 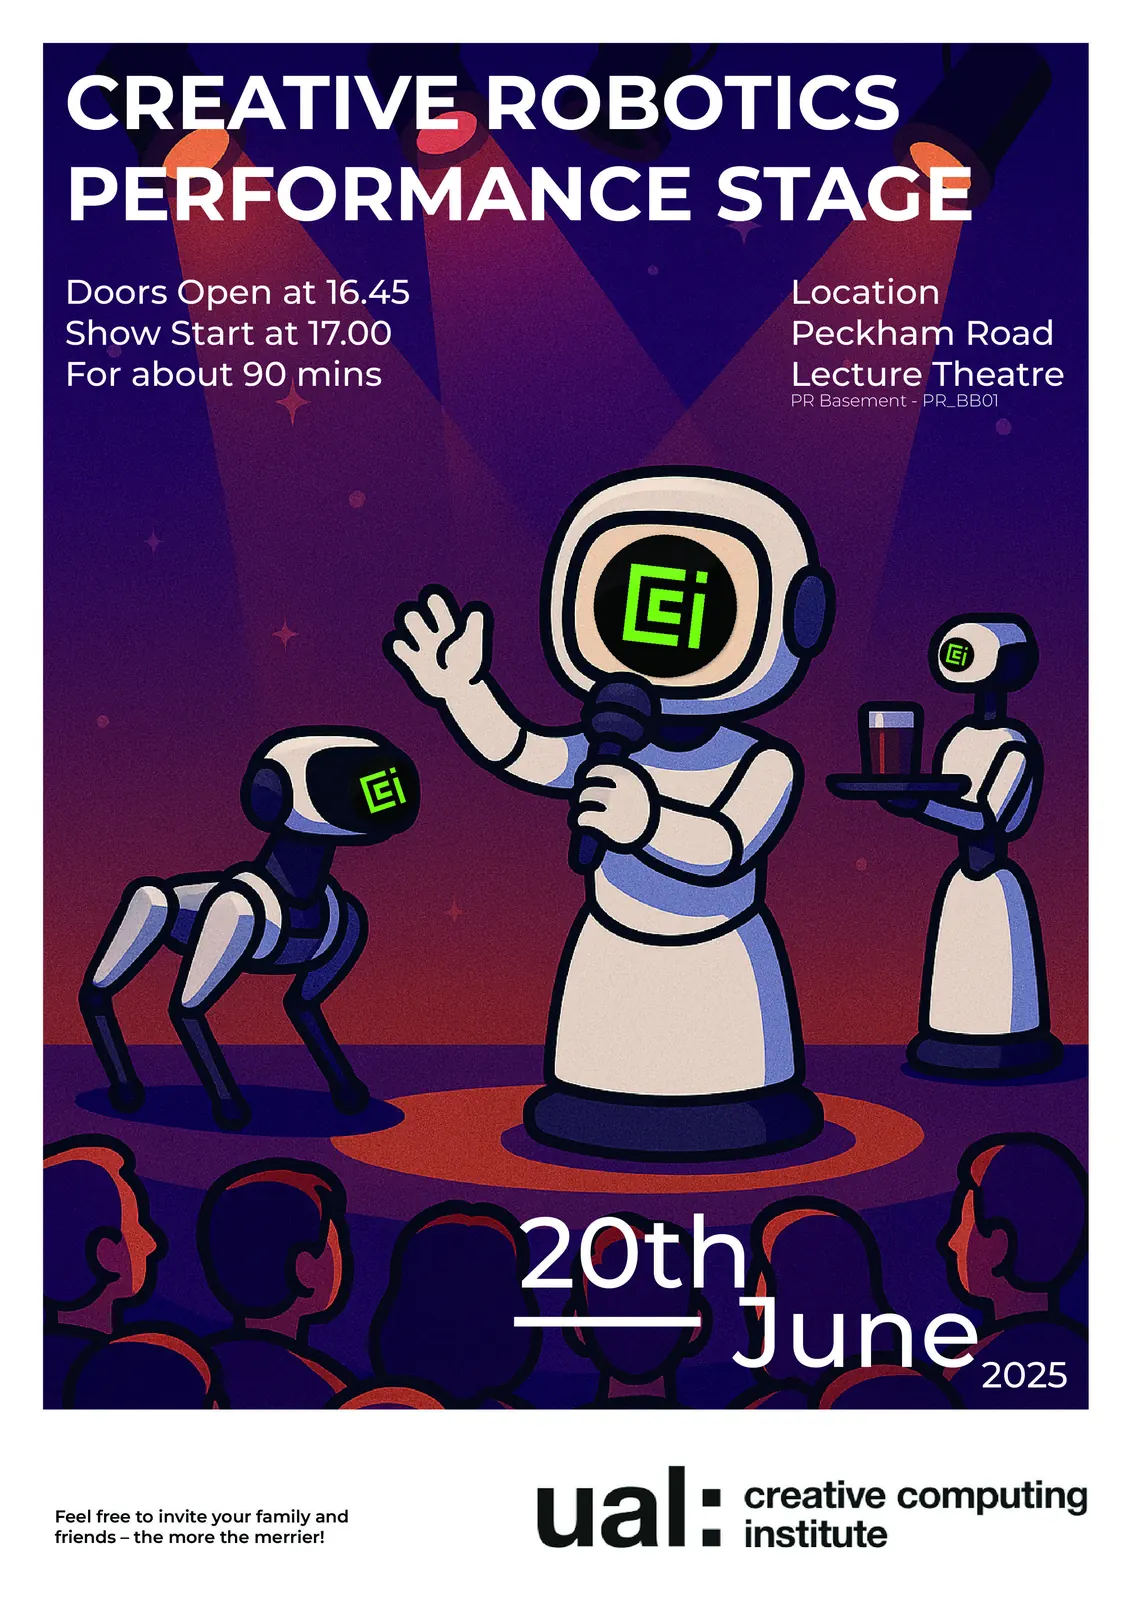
告知ポスター
08Papers
09Recordings
フル記録はリクエストに応じて提供します
Contact